Dijital implant planlamada statik ve dinamik navigasyon farkı
Statik rehber ile dinamik navigasyonun ikisi de implantı önceden planlanan konuma yerleştirmeye yardım eder.
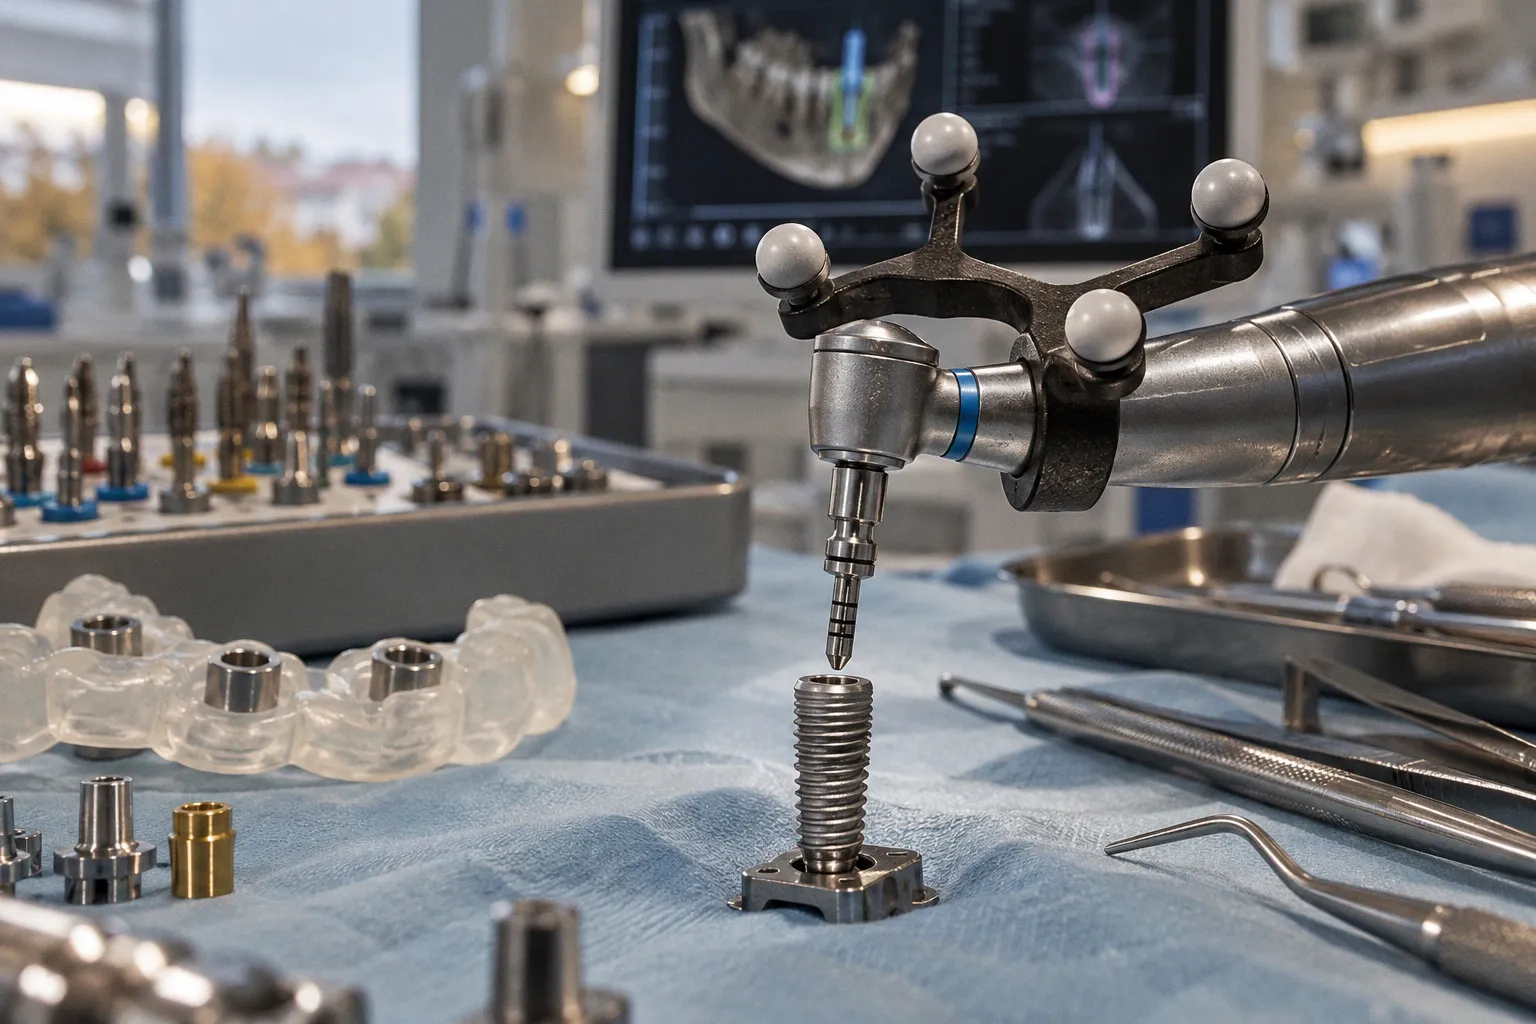
Aralarındaki temel fark, cerrahi sırasında planın nasıl izlendiğinde ortaya çıkar: statik sistemde frezin yönünü fiziksel bir şablon sınırlar; dinamik sistemde ise optik takip, frezin konumunu ekranda anlık olarak gösterir. Bu ayrım, cerrahın manevra alanını, hazırlık sürecini ve beklenmedik bir durum karşısında verebileceği yanıtı değiştirir.
Klinik veriler iki yaklaşım için de sapma değerleri bildiriyor. Ancak farklı çalışmaların ortalamalarını yan yana koymak, bir yöntemin her ölçütte kesin olarak üstün olduğunu göstermez. Sonucu vaka anatomisi, planlama ve uygulama koşullarıyla birlikte okumak gerekir.
Statik cerrahi rehberler (sCAIS): fiziksel şablonun sınırları
Statik bilgisayar destekli implant cerrahisinde (sCAIS) CBCT ve ağız içi tarama verileri planlama yazılımında birleştirilir. İmplantın konumu belirlendikten sonra, planla uyumlu metal kılavuz kılıflar içeren bir cerrahi rehber tasarlanıp üretilir. Cerrahi sırasında frez bu kılıfların içinden ilerler. Şablon, frezin giriş noktasını ve açısını fiziksel olarak yönlendirir; kullanılan sisteme bağlı olarak derinliğin kontrolüne de yardımcı olur.
Bu yaklaşımın belirgin avantajı, planlanan yörüngeyi cerrahın eline fiziksel bir sınır olarak vermesidir. Rehber doğru oturduğunda frezi aynı açı ve konumda tutmak için sürekli ekrandaki bir işareti izlemek gerekmez. Fakat şablon üretildikten sonra planı cerrahi sırasında değiştirmek kolay değildir. Kemik açığa çıktığında beklenmeyen bir durumla karşılaşılırsa rehber, planlanan yönü göstermeye devam eder. Cerrahın yeni bulguya göre hareket etmesi gerekebilir; bu durumda da şablonun sunduğu kılavuzluk sınırlı kalır.
Rehberin hangi yüzeye oturduğu da önem taşır. Diş destekli şablon, mevcut dişlerden yararlanır. Mukoza destekli şablon yumuşak dokuya, kemik destekli şablon ise açığa çıkarılan kemiğe oturur. Bu destek türleri aynı davranışı göstermez. Özellikle mukoza destekli rehberde yumuşak dokunun esnemesi veya şablonun tam ve sabit oturmaması konum doğruluğunu etkileyebilir. Bu nedenle rehberin ağızda planlandığı gibi oturduğunu doğrulamak, üretim kadar önemli bir adımdır.
Ağız açıklığı sınırlı olduğunda şablonun yüksekliği ve frez setinin çalışma mesafesi de pratik bir meseleye dönüşür. Aletin rehberle uyumlu biçimde ağız içine yerleştirilememesi, dijital planın cerrahi koşullara aktarılmasını güçleştirebilir. Bu tür kısıtlar tasarım ve vaka değerlendirmesi sırasında hesaba katılmalıdır; yalnızca görüntüleme verilerinde ideal görünen bir plan, klinikte aynı rahatlıkla uygulanmayabilir.
Statik rehberin üretim süreci planlama, tasarım ve imalat adımlarını içerir. Rehberin malzemesi ve üretim yöntemi, metal kılıfın yerleşimi ve sterilizasyon süreci de iş akışının parçalarıdır. Bu aşamalar cerrahiden önce tamamlandığı için son dakika değişiklikleri zaman ve yeniden üretim gerektirebilir. Buna karşılık, planı ve rehberi hazırlamak için harcanan emek cerrahi gününde fiziksel bir kılavuz sağlar.
Dinamik navigasyon (dCAIS): gerçek zamanlı optik takip
Dinamik bilgisayar destekli implant cerrahisinde (dCAIS) de CBCT ve ağız içi tarama verileri dijital planın temelini oluşturur. Fark, cerrahi sırasında frezi yönlendiren fiziksel bir şablonun kullanılmamasıdır. Hastaya ve el aletine yerleştirilen izleyiciler, optik kamera sistemi tarafından takip edilir. Yazılım, frezin konumunu planlanan implant yörüngesiyle karşılaştırarak operatörün ekranında gösterir.
Bu görüntü, cerraha giriş noktası, açı ve ilerleme hakkında işlem sırasında geri bildirim verir. Dolayısıyla navigasyon, statik rehber gibi frezi fiziksel olarak aynı yörüngede tutmaz. Cerrah ekrandaki bilgiyi izler ve el aletini buna göre yönlendirir. Sistem çalışma anında bilgi sağlar; bu bilgiyi doğru kullanmak ise el-göz koordinasyonu ve ekrana odaklanma gerektirir.
Dinamik yaklaşımın önemli farklarından biri, cerrahi sırasında planı yeniden değerlendirebilme olanağıdır. Kemik açığa çıktıktan sonra başlangıçtaki varsayımlardan biri değişirse cerrah, uygun gördüğünde planı güncelleyebilir. Bu, her durumda plan değiştirmenin doğru olduğu anlamına gelmez. Yeni bir yörüngeye geçiş klinik değerlendirme gerektirir; navigasyon yalnızca bu değişikliği dijital ortamda izlemeyi mümkün kılar.
Dinamik navigasyon, frezi fiziksel olarak kilitlemez. Cerraha konumunu gösterir; yönlendirme kararını yine cerrah verir.
Sistemin doğru çalışması için izleyicilerin görüş alanında kalması ve kayıt, kalibrasyon gibi hazırlık adımlarının doğru tamamlanması gerekir. Cerrahi aletin izlenmesi kesintiye uğrarsa ekrandaki rehberlik de güvenilirliğini yitirebilir. Ayrıca cerrahın işlem sırasında hem ağız içindeki durumu hem ekrandaki gösterimi takip etmesi gerekir. Bu alışkanlık zamanla gelişir; ilk kullanımlarda iş akışına ek bir dikkat yükü getirebilir.
Statik sistemde fiziksel şablon planlanan yörüngenin dışına çıkmayı mekanik olarak sınırlar. Dinamik sistemde ise bu sınır yerine görsel geri bildirim bulunur. Aradaki farkı yalnızca teknoloji türü olarak değil, cerrahın karar ve hareket biçimini değiştiren bir çalışma düzeni olarak değerlendirmek daha açıklayıcıdır.
Açısal sapma ve giriş noktası hassasiyeti: veriler nasıl okunmalı?
Karşılaştırma çalışmalarında statik rehber ve dinamik navigasyon için açısal sapma, giriş noktası sapması ve apeks sapması gibi ölçütler raporlanır. Taslaktaki değer aralıkları şöyledir:
| Hassasiyet ölçütü | Statik rehber (sCAIS) | Dinamik navigasyon (dCAIS) |
|---|---|---|
| Açısal sapma | ~2,52°–3,74° | ~1,19°–2,15° |
| Giriş noktası sapması | ~1,14 mm | ~0,78 mm |
| Apeks sapması | ~1,55 mm | ~1,12 mm |
Bu aralık ve ortalama değerler, incelenen verilerde dinamik navigasyon için daha düşük sapma değerleri bildirildiğini gösteriyor. Ancak tek başına bu karşılaştırma, iki yöntem arasındaki farkın istatistiksel olarak anlamlı olduğunu kanıtlamaz. Bunun için aynı ölçütleri, karşılaştırılabilir koşullarda değerlendiren ve anlamlılık analizini açıkça bildiren çalışma sonuçlarına bakmak gerekir. Farklı protokollerden, cihazlardan ve örneklemlerden elde edilmiş değerleri yan yana koymak, kesin bir üstünlük sonucu çıkarmaya yetmez.
Ölçüm sonuçları planlama ve cerrahi koşullarından ayrı düşünülemez. Rehberin oturması, görüntülerin eşleştirilmesi, kullanılan cihaz ve operatörün deneyimi gibi etkenler sonucu değiştirebilir. Dinamik navigasyonda optik izleme ve el aletinin kalibrasyonu; statik rehberde ise şablonun üretimi ve ağızda stabil durması sürecin önemli parçalarıdır.
Ayrıca milimetre ve derece cinsinden sapma değerleri tek başına klinik başarıyı tarif etmez. İmplantın kritik anatomik yapılara uzaklığı, protetik olarak kullanılabilir konumu ve planlanan restorasyonla ilişkisi de değerlendirilmelidir. Örneğin implantın ekseni protetik tasarımla uyumsuzsa, küçük bir açısal sapma bile restorasyon aşamasında sorun yaratabilir. Tersine, bir ölçütte daha yüksek görünen sapma değeri, anatomik ve protetik koşullar uygunsa tek başına başarısızlık anlamına gelmez.
Bu nedenle tabloyu bir sıralama gibi değil, araştırmalarda raporlanan sonuçların özeti olarak okumak gerekir. Klinik kararda sorulması gereken, hangi sistemin bir satırda daha düşük değer verdiğinden fazlasıdır: bu vakanın anatomisi ve çalışma koşulları içinde sistemin sunduğu kontrol, uygulanabilir mi?
İş akışı: 3D baskı hazırlığı ve anlık cerrahi
Statik rehberin iş akışı cerrahiden önce başlar. Görüntülerin alınması ve eşleştirilmesinden sonra implant planlanır, rehber tasarlanır ve üretilir. Baskı sonrası işlemler, metal kılıfların yerleştirilmesi ve sterilizasyon da sürece eklenebilir. Toplam süre kliniğin ve laboratuvarın düzenine, üretim yöntemine ve vaka planlamasına bağlıdır. Bu nedenle rehber, cerrahi gününden önce hazır olmalıdır; plan değişirse yeni tasarım ve üretim gerekebilir.
Dinamik navigasyon fiziksel bir rehberin üretilmesini gerektirmez. Bu, cerrahi öncesi üretim adımlarını azaltabilir ve görüntüleme, planlama ile cerrahiyi daha yakın bir zaman diliminde yürütmeye imkân tanıyabilir. Ancak sistemi kurmak, hastaya ve alete ait izleyicileri tanımlamak ve kalibrasyonu tamamlamak gerekir. Bu aşamalar da hazırlıksız biçimde atlanabilecek ayrıntılar değildir. Aynı gün içinde planlama ve cerrahi yapılabilmesi, kliniğin organizasyonuna ve vaka koşullarına bağlıdır; dinamik navigasyon bunu her durumda kendiliğinden garanti etmez.
İki iş akışının cerrahi günündeki hissi de farklıdır. Statik şablon doğru oturduğunda frezin yönü fiziksel kılavuzla belirlenir. Dinamik navigasyonda cerrah, ekrandaki konum göstergesini izleyerek el aletini yönlendirir. İlkinde hazırlık ve üretim yükü öne çıkar; ikincisinde kurulum, kalibrasyon ve operatörün ekrana uyum sağlaması.
Statik rehber, cerrahi öncesi hazırlığa ağırlık verir. Dinamik navigasyon ise işlem sırasında geri bildirim sağlar.
Bu fark ekip planlamasına da yansır. Şablon kullanılan iş akışında laboratuvar ile klinik arasındaki veri aktarımı ve üretim takvimi önemlidir. Dinamik sistemde cihazın erişilebilirliği, kurulum düzeni ve ekibin kullanım alışkanlığı öne çıkar. Bir kliniğin kararını yalnızca tek vakada hangi yaklaşımın daha hızlı göründüğüne göre vermesi yanıltıcı olabilir. Tekrarlanan işlerin toplam yükü ve ekibin her yöntemi ne kadar tutarlı uygulayabildiği de hesaba katılmalıdır.
Vaka seçimi: teknoloji, anatomiden ve ekipten ayrı düşünülemez
Tek diş eksikliği ve yeterli kemik hacmi bulunan bir vakada, planlama ile ağız içindeki anatomik koşullar uyumluysa statik rehber işlevsel bir seçenek olabilir. Rehberin doğru oturması ve frez setiyle çalışmaya elverişli olması gerekir. Bu koşullar sağlandığında fiziksel kılavuz cerraha öngörülebilir bir hareket sınırı sunar. Dinamik navigasyonun ek olanakları ise vakanın gereksinimleriyle birlikte değerlendirilmelidir.
Tam dişsiz çenelerde birden fazla implantın birbirine göre konumu ve protetik tasarımla ilişkisi daha fazla önem kazanır. İmplantların yerleşim planı, kullanılacak geçici ya da nihai restorasyonla birlikte düşünülür. Bu tür vakalarda statik rehber de dinamik navigasyon da planın aktarılmasına yardımcı olabilir; seçimi belirleyen, destek koşullarının ve uygulama sürecinin vakaya ne kadar uyduğudur. İmmediat yükleme planlanan olgularda zamanlama ve protetik hazırlık da karara dâhil edilir. Tek bir sistemin seçilmesi, uygun planlama ve ekip koordinasyonu gereksinimini ortadan kaldırmaz.
Ağız açıklığının kısıtlı olduğu hastalarda şablon ve aletlerin ağıza sığması sorun yaratabilir. Bu durumda yalnızca rehberin planlanan konumu değil, cerrahi aletin erişimi de değerlendirilmelidir. Dinamik navigasyonda fiziksel şablon bulunmaması bu özel sınırlamayı azaltabilir; yine de sistemin izleyicileri ve el aleti için yeterli çalışma alanı olup olmadığı kontrol edilmelidir.
Sinüs çevresi veya başka kritik anatomik yapıların yakınındaki vakalarda karar, güvenlik mesafeleri ve planlanan implant yörüngesi üzerinden verilir. Dinamik navigasyonun ekrandaki anlık konum bilgisi cerraha ek bir geri bildirim sunar. Statik rehber ise önceden planlanan yönü fiziksel olarak sınırlar. Bu araçlardan hiçbiri cerrahi alanın doğrudan değerlendirilmesinin veya anatomik bilginin yerine geçmez.
Seçimde göz önünde bulundurulabilecek başlıca koşullar şunlardır:
- Rehberin diş, mukoza veya kemik desteğinden hangisini kullanacağı ve ağızda ne kadar stabil oturduğu.
- Hastanın ağız açıklığının, seçilen rehber ve aletlerle çalışmaya izin verip vermediği.
- Cerrahi sırasında planı yeniden değerlendirme olasılığı ve böyle bir değişikliğe ihtiyaç duyulursa izlenecek yol.
- Ekibin 3D rehber tasarımı ve üretim sürecini mi, yoksa optik sistemin kurulumu ve kalibrasyonunu mu daha tutarlı yürütebildiği.
- Planlanan implant konumunun protetik gereksinimler ve kritik anatomik yapılarla ilişkisi.
Maliyet de aynı biçimde tek kalem üzerinden okunmamalıdır. Dinamik sistemin kurulum ve kullanım yatırımı, statik rehberin ise vaka başına üretim ve işçilik gereksinimi vardır. Gerçek karşılaştırma, kliniğin vaka akışı ve mevcut altyapısı içinde yapılabilir. Kullanılmayacak bir sistemin potansiyel avantajı, pratikte değer yaratmaz.
Karar, ölçüm tablosundan daha geniş
Dijital implant planlamada statik ve dinamik navigasyon farkı, yalnızca birinin şablon, diğerinin kamera kullanması değildir. Statik yaklaşım planı fiziksel bir rehberle cerrahi alana taşır. Dinamik yaklaşım, frezin konumunu işlem boyunca ekranda izlemeye imkân verir. Biri önceden üretilmiş bir kılavuza, diğeri gerçek zamanlı görsel geri bildirime dayanır; her ikisinin de doğru çalışması planlama, ekip ve vaka koşullarına bağlıdır.
Bildirilen ortalama değerler dinamik navigasyon için bazı ölçütlerde daha düşük sapmalar sunuyor. Bu bulgu, tek başına istatistiksel anlamlılık veya her klinik durumda üstünlük iddiasına dönüşmez. Seçim, ölçüm sonuçlarını vaka anatomisiyle, protetik hedefle, cerrahın deneyimiyle ve kliniğin iş akışıyla birlikte değerlendirdiğinde daha sağlam hale gelir.
Sonuçta navigasyon sistemi cerrahın yerine karar vermez. Uygun sistem, bu vakanın gerektirdiği kontrolü ekibe gerçekten sağlayan ve mevcut çalışma düzeninde güvenilir biçimde kullanılabilen sistemdir.