3D cerrahi rehber basımında yaşanan sapmalar ve çözüm yolları
3D cerrahi rehber, implantı planlanan konuma kendi başına yerleştiren sihirli bir aparat değil.
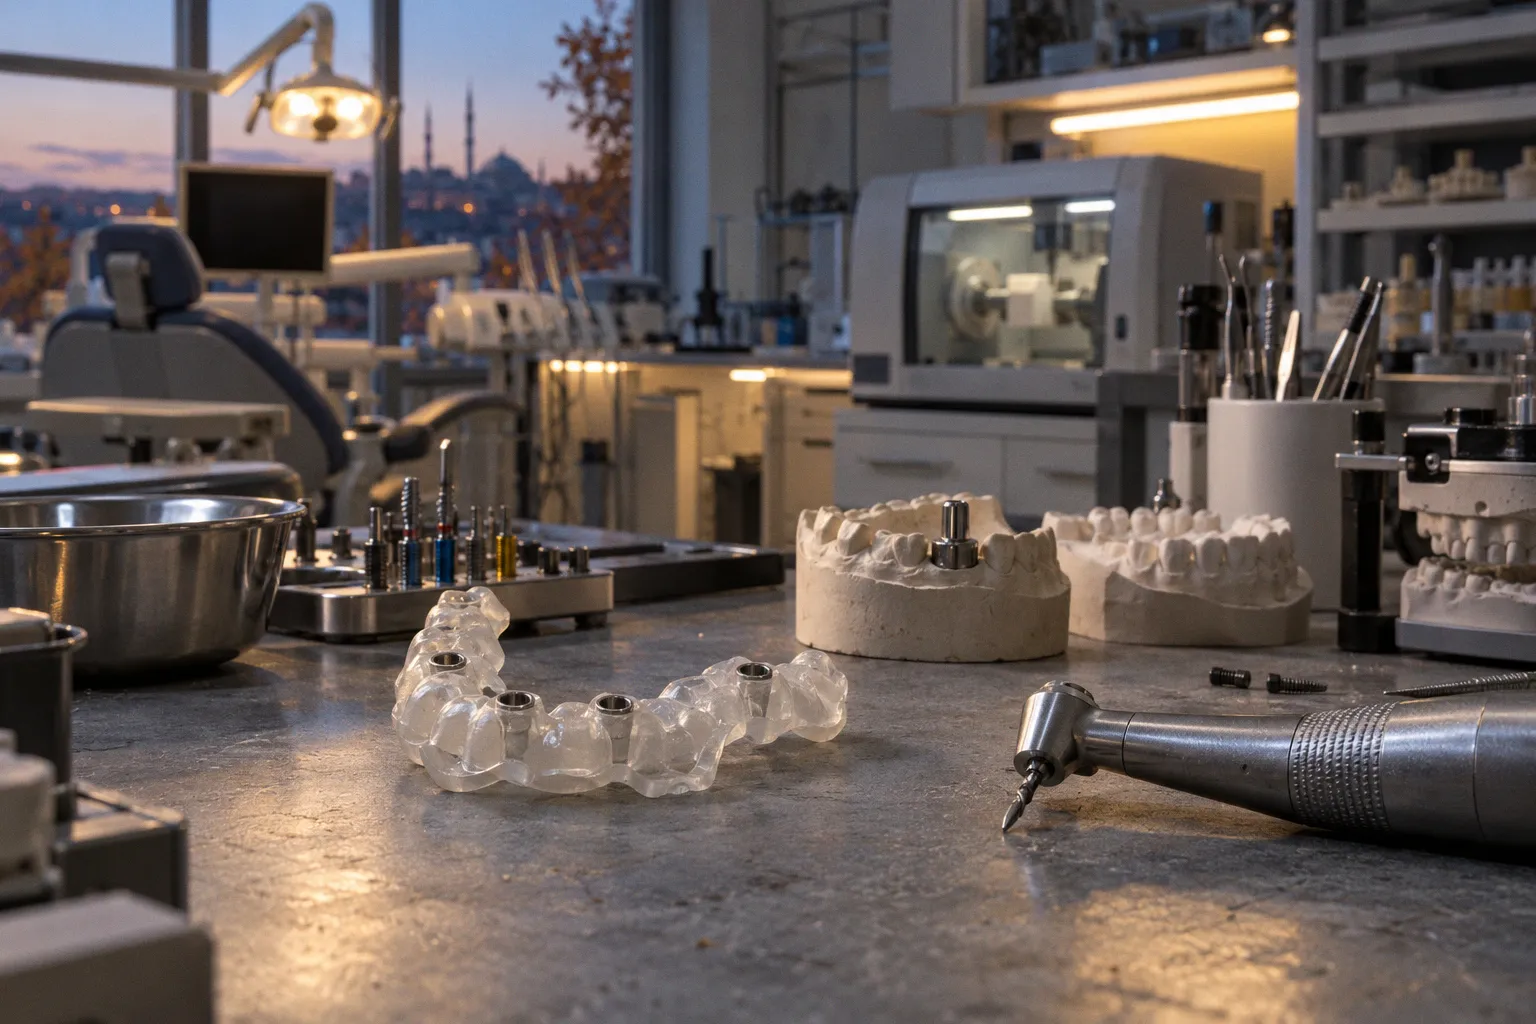
Rehberli implant uygulamalarında açısal sapma yaklaşık 1° ile 4,74° arasında, platform düzeyindeki sapma 0,2–1,37 mm, implantın apikal ucundaki sapma ise 0,5–1,77 mm aralığında bildiriliyor. Bunlar, küçük görünen sayıların kemik içinde anlamlı mesafelere dönüşebildiği bir iş akışının gerçek sınırları.
Ben dijital planlamayı, üretim ve cerrahi basamakların birbirine devrettiği bir zincir olarak ele alıyorum. Zincirin herhangi bir halkasında görüntüleme, tasarım, baskı, yıkama, kürleme ya da rehberin ağızda oturuşu aksarsa ekrandaki planla klinikteki sonuç ayrışabilir. Broşürdeki hassasiyet vaadi, bu basamakların tümü doğru çalıştığında anlam kazanır.
Sapmanın üç ölçüsü ve klinik karşılığı
Dijital implant planlama yazılımında implantın ekseni ve derinliği ekranda net görünür. Fakat uygulama sonrasında gerçekleşen konumu değerlendirirken tek bir hata sayısından söz etmek yeterli olmaz. Sapma, yönü ve ölçüldüğü noktaya göre farklı anlam taşır:
- Açısal sapma, planlanan implant ekseniyle uygulanan eksen arasındaki farktır. Açı büyüdükçe implantın apikal ucu, platforma göre daha fazla yer değiştirebilir.
- Koronal ya da platform sapması, implantın kemik girişine yakın bölümündeki konum farkıdır.
- Apikal sapma, implant ucunun planlanan noktaya göre ne kadar uzaklaştığını gösterir. Sinüs tabanı veya sinir kanalı gibi yapılara yakın bölgelerde bu ölçü özellikle önem kazanır.
Bildirilen aralıklar, her vakada aynı sonucun alınacağı anlamına gelmiyor. Bunlar rehberli uygulamalarda karşılaşılabilen sapma düzeylerini anlatıyor; gerçek sonuç, görüntü verisinden rehberin oturuşuna ve cerrahi protokole kadar birden çok değişkene bağlı. Kısacası, yazılımda görünen koordinat klinik ölçümün yerine geçmez.
Rehber, planı uygular; planın doğruluğunu ve rehberin ağızda doğru oturduğunu garanti etmez.
Bir de dijital tarafta kolayca gözden kaçan bir ayrım var: implant planlama yazılımı kalibrasyon hataları ile üretim kaynaklı ölçü farkları aynı sorun değildir. Görüntü verisi ya da tasarım aşamasındaki hata, baskı kusursuz çıksa bile rehbere taşınır. Baskı ve son işlemdeki sapmalar ise doğru tasarlanmış bir rehberin gerçek boyutlarını değiştirebilir. Sorunun nerede başladığını anlamadan yalnızca yazıcı ayarlarını değiştirmek, çoğu zaman yanlış düğmeye basmaktır.
Rehberin desteği ve kovan geometrisi
Rehberin hangi yüzeyden destek aldığı, stabilitesini ve implantın planlanan doğrultuda ilerleme olasılığını etkiler. Diş destekli rehberler, kemik ve mukoza destekli seçeneklere kıyasla daha yüksek doğruluk ve daha düşük sapma göstermiştir. Bunun pratik açıklaması, diş yüzeylerinin rehbere daha belirgin ve tekrarlanabilir bir oturma zemini sunabilmesidir. Mukoza desteğinde dokunun sıkışabilirliği, kemiğe dayanan rehberlerde ise kemik yüzeyinin şekli ve rehberin yerleşimi devreye girer.
Bu, diş destekli rehberin her vakada otomatik olarak doğru tercih olduğu anlamına gelmez. Destek yüzeyinin tasarımı, rehberin oturma yolu ve ağızda hareket edip etmediği hâlâ belirleyicidir. Rehber tek bir noktaya basıyor, sallanıyor ya da tam oturmuyorsa tasarım dosyasındaki ölçüler klinikte işe yaramaz. Cerrahi şablon uyum sorunları çoğu zaman baskıdan önce başlar: tarama verisinin eksikliği, modelin doğru birleştirilmemesi veya temas yüzeylerinin hatalı tasarlanması rehberin oturuşunu bozar.
Kovan yüksekliği de küçük bir ayrıntı gibi görünür, ancak frezin rehber içinde yönlendirilme mesafesini belirler. Kovan yüksekliği 4 mm veya daha az olduğunda açısal sapmanın artabildiği bildirilmiştir. Standart kovan uzunluğu için verilen 5 mm değeri bu nedenle pratik bir referans olabilir; yine de tek başına ideal kovan geometrisini tarif etmez. Frez ve kovan arasındaki uyum, rehberin kalınlığı ve cerrahi erişim birlikte değerlendirilmelidir.
Frez sapı kılavuz sistemleri, açısal sapmayı 0,88 ± 0,41° seviyesine düşürebilen sonuçlarla ilişkilendirilmiştir. Bu rakamı her vaka için garanti gibi okumamak gerekir. Sistemin kendi frezleriyle kullanılması, bileşenlerin uyumu ve protokolün eksiksiz uygulanması sonucu etkileyebilir. Kağıt üzerinde düşük açı görmek güzel; klinikte ise kovanın ve frezin gerçekten birlikte çalışması gerekir.
Tam ve yarı rehberli protokol arasındaki fark
Tam rehberli protokolde frezleme ve implant yerleştirme basamakları rehber üzerinden yönlendirilir. Yarı rehberli protokolde bazı aşamalar rehber dışında veya daha sınırlı kılavuzlamayla yürütülür. Bu fark, yalnızca kullanılan parçaların sayısıyla ilgili değildir; cerrahın serbestçe yönlendirdiği adım arttıkça planlanan eksenden ayrılma olasılığı da değişebilir.
Mevcut bulgular, yarı rehberli şablonlarda tam rehberli şablonlara kıyasla bazı bölgelerde daha yüksek hata payına işaret ediyor. Bu fark özellikle üst çenede açısal sapmalarda, ön bölgede koronal konumda ve derinlik kontrolünde öne çıkıyor. Dolayısıyla protokol tercihi, rehberin üretiminden bağımsız düşünülemez. Seçilen rehber, cerrahi basamaklarda hangi hareketin ne kadar kontrol edildiğini belirler.
| Değerlendirme | Tam rehberli protokol | Yarı rehberli protokol |
|---|---|---|
| Frezleme ve yerleştirme kontrolü | Daha fazla basamak rehber üzerinden yönlendirilir | Bazı basamaklarda kılavuzlama sınırlıdır |
| Sapma açısından dikkat çeken durum | Rehberin oturuşu ve bileşen uyumu belirleyicidir | Üst çenede açı, ön bölgede konum ve derinlik sapmaları daha belirgin olabilir |
| Planlama aşamasında sorulacak soru | Rehber tüm gerekli aşamalara uygun mu? | Rehber dışındaki aşamalar nasıl kontrol edilecek? |
Burada “daha fazla rehber” her koşulda daha iyi sonuç demek değildir. Rehber hareket ediyorsa tam rehberli protokol de beklenen kontrolü sağlayamaz. Cerrahi erişim kısıtlıysa veya bileşenler uyumsuzsa, planlanan protokol ile uygulanabilen protokol arasında boşluk oluşur. Bu boşluk genellikle son aşamada, implantın beklenen doğrultudan ayrıldığı fark edildiğinde görünür.
Baskı teknolojisi ve son işlem: dosyadan parçaya
Aynı tasarım dosyasının farklı üretim koşullarında aynı fiziksel rehbere dönüşeceğini varsaymak güvenli bir yaklaşım değil. DLP ve SLA gibi 3D baskı teknolojileri, ayrıca oklüzal yüzey tasarımı, rehber deliklerinin çapı ve boyut doğruluğunda anlamlı farklılıklar oluşturabiliyor. Bu nedenle “3D yazıcı implant rehber hassasiyeti” denildiğinde yalnızca cihazın teknik özelliklerine bakmak yetmez; üretim zincirinin tamamı hesaba katılmalıdır.
Üretici kataloglarında çözünürlük değerleri öne çıkar. Gerçekte ise klinik kullanım için gereken şey, belirli bir yazıcının tek başına etkileyici bir sayı vermesi değil, tekrarlanabilir sonuç üretmesidir. Reçine, baskı yönü, desteklerin yerleşimi ve cihazın kalibrasyonu aynı parçanın boyutlarına etki edebilir. Yıkama ve kürleme basamakları da son boyutu ve parçanın fiziksel özelliklerini etkileyen üretim sürecinin içindedir. Bu aşamalardan biri kontrol dışına çıktığında tasarım dosyasının doğruluğu rehbere aynen taşınmayabilir.
Ben bu yüzden baskı hatasını tek bir ayarla açıklayan reçetelere temkinli yaklaşıyorum. Her reçinenin çekme davranışı aynı değildir; eldeki veriler, test edilmemiş her ürün için kesin bir düzeltme katsayısı vermiyor. Bir marka ya da cihaz için bulunan sonuçları bütün yazıcılara genellemek, cihazları aynı kalibrasyon durumunda kabul etmek kadar iddialı olur.
Üretim tarafında izlenecek yol, baştan sona aynı iş akışını koruyup sapmanın nerede oluştuğunu ayırabilmektir:
1. Veri ve tasarımı gözden geçirin. Görüntüleme ile ağız içi tarama verilerinin doğru eşleştirildiğini, rehberin destek yüzeylerinin tasarıma uygun olduğunu değerlendirin.
2. Baskı sistemini kendi reçinesiyle kalibre edin. Farklı reçine ve cihazlardan aynı boyutsal davranışı beklemeyin; üretim ayarlarının kullanılan malzemeyle uyumunu doğrulayın.
3. Baskı sonrası işlemleri sabit tutun. Yıkama ve kürleme koşulları değişiyorsa, rehberin ölçülerindeki değişimi yalnızca tasarıma bağlamak mümkün olmaz.
4. Fiziksel uyumu cerrahiden önce değerlendirin. Rehberin modelde ya da ağızda tam oturması, destek yüzeylerinde boşluk veya sallanma bulunmaması beklenir. Bir uyum sorunu varsa bunu frezlemeyle telafi etmeye çalışmak risklidir.
Bu adımlar üretim kusurunu sıfırlamaz. Ama hangi basamakta sorun çıktığını ayırt etmeyi kolaylaştırır. Üretim kayıtları tutulmadığında, bir rehberin neden uyumsuz olduğunu anlamak için geriye dönük tahmin yürütmek gerekir. O da teknoloji yönetimi değil, pahalı bir bilmeceye dönüşür.
Stabilite kaybı ve klinik hata yönetimi
Cerrahi rehber stabilite kaybı, rehberin yerleştiği destek yüzeyinde hareket etmesi veya frezleme sırasında konumunu koruyamamasıyla ortaya çıkabilir. Tasarımda temas alanı yeterli olsa bile ağız içindeki oturuşun doğrulanması gerekir. Özellikle rehberin yerleşim biçimi ya da destek dokusu, cerrahi sırasında hareket ihtimalini artırıyorsa planlama ekranındaki eksen tek başına koruma sağlamaz.
Sapma riskini yönetirken rehberin desteği, kovan yüksekliği, kullanılan protokol ve baskı doğruluğu birlikte ele alınmalıdır. Bir unsuru düzeltip diğerlerini sabit kabul etmek yanıltıcıdır. Örneğin kovanı daha uzun seçmek açısal kontrolü destekleyebilir; ancak rehberin ağızda sallanması veya baskı sonrası delik çapının tasarımdan farklı çıkması bu avantajı ortadan kaldırabilir.
Anatomik riskli bölgelerde bu değerlendirmeye güvenlik mesafesi de eklenir. Statik rehberli planlamalarda olası klinik ve laboratuvar sapmaları nedeniyle sinüs veya sinir kanalı gibi yapılara en az 2 mm güvenlik marjı bırakılması önerilmektedir. Bu marj, rehberin hata yapmayacağı varsayımına değil, sapmanın mümkün olduğu gerçeğine dayanır. Ekranda sınırın hemen yanında duran bir implant planı, rehber kullanılıyor diye kendiliğinden güvenli hâle gelmez.
Riskli anatomide 2 mm’lik mesafe, kusursuz üretim varsayımına değil, gerçek iş akışındaki sapma payına karşı bırakılır.
Dijital implant rehber hata payı değerlendirilirken sonuç, tek bir “hassasiyet” etiketiyle özetlenemez. Açısal, koronal ve apikal ölçülerin her biri ayrı bir soruya yanıt verir. Üretim tarafında DLP ile SLA arasındaki farklar, kovan geometrisi ve oklüzal tasarım; klinik tarafta ise destek tipi, rehber stabilitesi ve protokol seçimi öne çıkar. Bunların tümü planlamada ve uygulamada aynı zincirin parçalarıdır.
3D cerrahi rehber basımında yaşanan sapmaları yönetmenin yolu, basılı parçaya körü körüne güvenmek değil, planın hangi varsayımlarla üretildiğini ve ağızda nasıl doğrulandığını bilmektir. Rehber doğru oturuyor, üretim süreci kontrol ediliyor ve anatomik güvenlik payı korunuyorsa dijital iş akışı klinisyene anlamlı bir yönlendirme sunar. Bu koşullar sağlanmadığında, ekrandaki hassasiyet yalnızca ekranda kalır.